机器人家居应用面临的环境适应性挑战与 WALL-SS 的解决方案
家居环境的复杂性让机器人应用面临严峻考验。在竞技场里,机器人动作流畅如“赛博张三丰”,但在真实家庭场景中,一张桌布的移动或杯子位置的微小偏移,都可能导致机器人“抓空”或撞墙。原因在于当前大多数世界模型在生成视频时,会出现逻辑错误,特别是“磁铁式抓取”问题:模型在机械手闭合后,会自动脑补物体被抓起的画面,而忽略实际距离。这种“过度乐观”的模拟行为在真机执行中表现为严重失效。
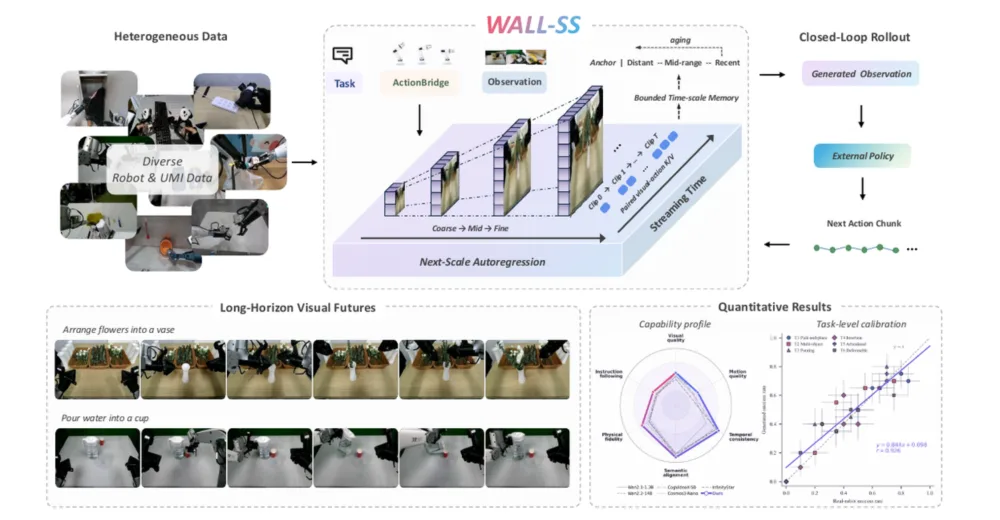
WALL-SS 通过“尺度自回归”机制,打破了这一局限。该模型采用分层生成流程,首先创建低清预览以确定动作方向,再逐层细化细节。研究者在论文中明确指出:“WALL-SS 通过逐步提升时间和空间分辨率,实现对长任务(如 60 秒)的精确模拟”,避免了传统模型在长时间任务中出现的物体位置漂移问题。此外,其“尺度压缩”记忆机制将近期动作保持高精度,而远期事件仅存“摘要”,既节省显存又确保连贯性。
为了增强鲁棒性,WALL-SS 引入“梦境强迫”训练机制,在历史信息中注入噪声(模拟误差),逼迫模型在存在干扰的情况下依然能完成任务。这一设计直接参考了“对抗性数据增强”策略,目的是防止微小误差累积导致整体任务失败。实测数据显示,WALL-SS 在动作敏感度评估指标上达到 0.290,远超其他模型的近似于 0 的表现,证明其能真实反馈物理变化而非“脑补成功”。
这种能够筛选策略的虚拟环境对机器人研究具有重要意义。如果在 WALL-SS 模拟中无法验证的策略,在真机上执行的概率几乎为零。目前该项目已在 ModelScope 和 Hugging Face 上发布,并提供完整代码仓库,供开发者深入研究。
事件追踪 · 相关报道
Atlas项目背后:AI为何在物理世界“看得见摸不着”?
2026/9/2
人形机器人的执念,是推动还是阻碍AI的落地?
2026/8/26
消费级人形机器人真正的商业价值在于用户情感的“拥有感”,而不是简单的功能堆砌
2026/8/8
全部回复 (4)
想当场把话说完?进全球 AI 聊天室,登录就能开口。
这机械臂要是敢对我家实木桌子来一下,我得心疼死,毕竟它可是靠Next-Scale Autoregression来模拟长时序动作的,万一预测偏差直接撞上去咋办。
看演示视频心都要跳出来了,那个避障距离离我的花瓶就差两厘米!