陪伴机器人新赛道:从被动交互到情感深度融入
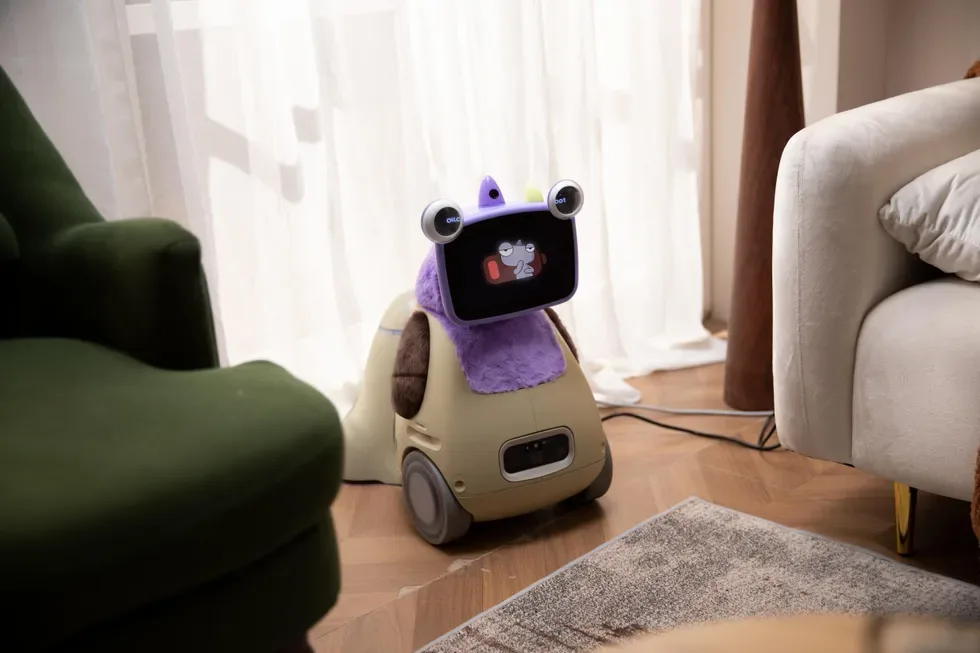
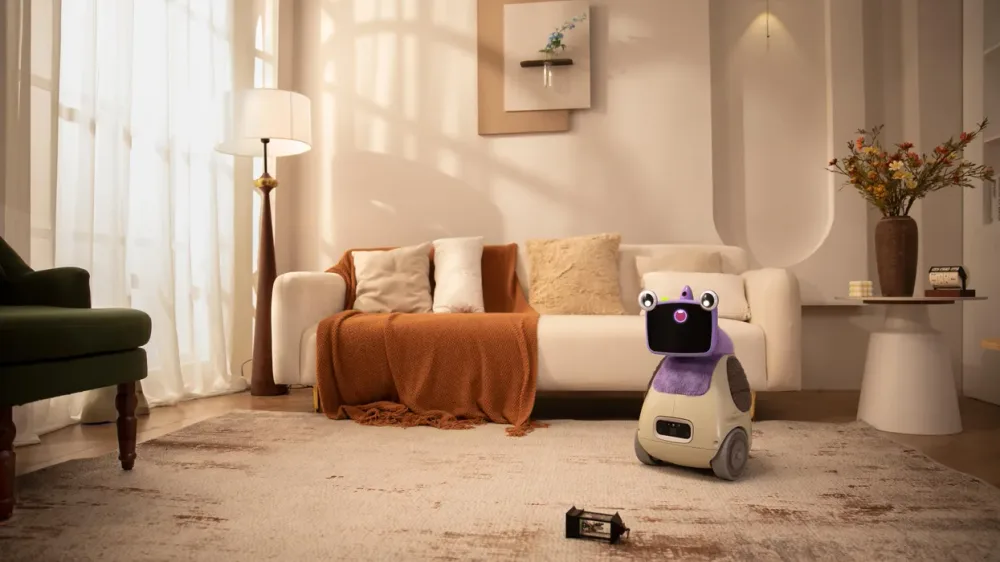
早期陪伴机器人如 Jibo 和 Kuri 的问世,曾让用户对“会动的音箱”产生兴趣,但功能扩展后的问题随之而来:复杂指令导致系统卡顿、云端依赖导致频繁宕机,甚至被用户比喻为“宠物安乐死”。2017年,这些产品在情感交互上的“挥霍”暴露出底层逻辑的局限性。而 Ollobot SS1 系列则通过“温柔智能”概念,在三个关键维度上重新定义了行业逻辑,将陪伴从被动功能转化为主动情感互动。
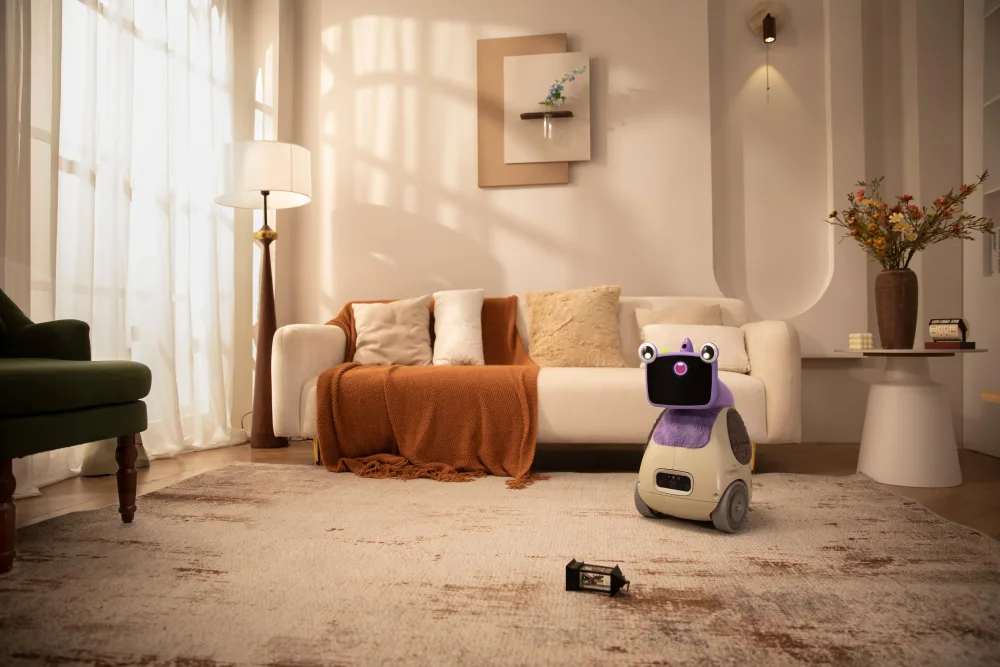
从被动响应到主动感知环境
SS1 的核心在于打破“等待命令”的固有模式,通过 环境传感器阵列 和 语音情感分析,实现实时行为捕捉。例如,当系统检测到老人长时间坐姿不动时,《Ollobot SS1用户手册》描述的微表情捕捉技术会主动判断情绪变化,并触发提示“走动一下”或播放轻音乐,而非仅响应用户主动发起的请求。这种 闭环交互 机制结合 OTA升级机制,确保长期稳定运行,避免了单点云端服务的风险。关键在于,它不再依赖用户主动触发,而是通过 持续感知 来填补交互空白。
从功能列表到情绪记忆
传统陪伴机器人将功能视为“技术展示”,如查询天气或控制家居设备,而 SS1 的设计理念则是“让用户感知到它的存在”。其研发团队引入 心理学和临床情绪研究 专家,通过 长期偏好建模算法 记录用户的情绪模式。例如,《Ollobot SS1开发者文档》提到,系统会分析语调和语速变化,自动调整音量或播放内容(如白噪音或音乐),形成 情绪留存机制。这意味着机器人不再是工具,而是能够“记住”用户状态的陪伴对象。然而,这种机制也带来 隐私合规 的挑战:用户是否能够自主控制数据分析的范围?例如,是否允许系统记录特定情绪模式,或者仅限于广泛的行为分析?
从单机运行到生态协同
SS1 并非孤立设备,其出厂即集成 家庭成员协同平台,支持远程接入、实时监控和 OTA 升级。《Ollobot SS1生态系统设计说明》指出,家长可以通过手机端查看孩子的 活动曲线,包括跌倒记录、语言交互记录和情绪波动,而非仅依赖视频通话中的“冷启动”交流。这种 跨设备同步 能为留守儿童和独居老人提供“情感安全感”,但前提是硬件成本能支持大规模量产,以及 离线推理 在弱网环境下的可靠性。例如,在网络中断时,SS1 是否能够独立完成情绪识别和响应,而不依赖云端支持?
三类用户群体的实际应用场景
独居老人 通过 SS1 的 主动陪聊功能 获得安全感,其行为分析算法能识别长期单独生活中的情绪变化,并通过 环境微调(如调整灯光或播放安抚音乐)降低孤独感。然而,长期依赖机器人可能引发 情感依赖风险,需要平衡“保护”与“自主性”。例如,是否应限制机器人在特定时间段内主动干预,以避免用户过度依赖?
留守儿童 的父母通过 SS1 的 生活记录系统 可直观看到孩子的情绪变化,《Ollobot SS1用户体验报告》中提到的“每日情绪摘要”(如开心次数/难过次数)帮助父母理解真实心境。但数据安全和用户隐私合规性是否足够?例如,是否允许父母随时查看孩子的情绪数据,还是需要设置访问权限?
独居青年 则通过 环境式陪伴 模式获得“懂你的室友”般的存在感,系统主动调整周围环境(如调暗灯光、播放音乐)以匹配情绪状态。但需要避免“情绪勒索”的反作用,例如,是否应允许用户手动干预系统的环境调整,而非完全依赖自动化?
市场与未来
SS1 在 2025 年全球陪伴机器人市场(368 亿美元) 中被视为重要驱动因素之一。然而,其 交付节奏 和 售后体系 是否能应对复杂系统的需求,还需通过 真实用户反馈 验证。与早期产品不同,SS1 将“陪伴”视为 主动感知、情绪留存和生态协同 的综合体,而非简单的功能列表。这意味着未来的竞争将不再是“谁有更多功能”,而是“谁能更深度地理解和响应用户情感”。
全部回复 (4)
想当场把话说完?进全球 AI 聊天室,登录就能开口。
Loona现在唯一的用处就是给家里的猫当玩具,居然意外地好用——它甚至能“检测到老人久坐不动、或是小孩情绪低落,它会主动凑过去问一句、放首歌、甚至提醒喝水”这样的功能,只是把对象换成猫。
互动性要是真行,也不至于沦落到给猫陪跑的地步吧。比如 Ollobot 的 SS1,它自带摄像头、麦克风阵列和环境传感器,能自己判断「该不该插句话」,比如检测到老人久坐不动、或是小孩情绪低落,它会主动凑过去问一句、放首歌、甚至提醒喝水。这不再是命令行交互,而是环境感知加情绪推理的闭环。