触觉映射通过实时压力与弯曲数据突破灵巧手视觉定位瓶颈,实现对玻璃杯的精准稳定抓取
灵巧手开发进入后期阶段时,工程师常遭遇一个反直觉的瓶颈:视觉引导系统已调校至极限,末端执行器的坐标定位精度稳定在0.1毫米级,可实际抓取动作却在两个极端间剧烈摇摆——要么因缺乏实时力反馈导致物体瞬间滑落,要么下意识力度失控,直接将易碎品捏成粉末。
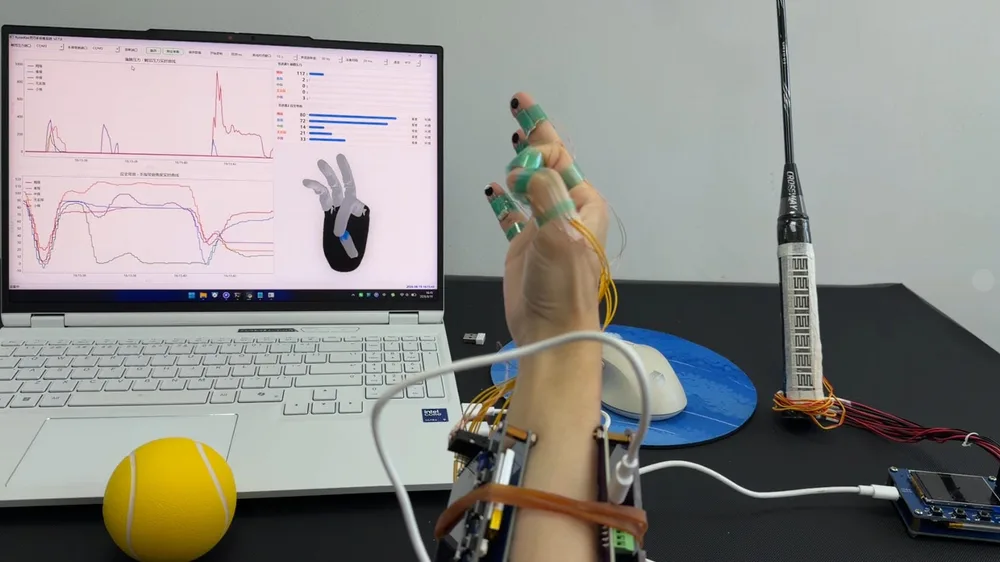
这种“看得见却摸不着”的困境,本质是机器人陷入了“感知真空”。主流灵巧手方案过度依赖视觉闭环或电机内部电流反馈。视觉擅长提供宏观空间几何信息,却无法穿透物体表面感知接触点的实时压强分布;电机电流反馈虽能反映负载,但处理轻量物体时,受采样精度物理极限和高频电磁噪声干扰,难以提取细腻力控信号。于是单纯堆叠视觉算法提升像素级精度,边际效应日渐衰减——机器人清楚自己正在“移动”,却完全不知道指尖“摸”到了何种材质的阻力。
填补这条触觉鸿沟,一条极具实操价值的路径是建立人手到机器手的直接触觉映射(Tactile Mapping),而非让机器人通过黑盒算法盲目“猜测”力度。具体工程实现是:在人体手上部署高精度五指压感与弯角采集系统,将人类专家真实的抓取生物力学反馈,作为高置信度监督信号(Supervision Signal)直接“喂”给机械手控制器。
如何实现人手与机器手的毫秒级数据同步?
方案核心在于对两类异构数据的毫秒级同步采集:一是部署在指腹的高灵敏度压力传感器阵列,监测接触面法向压力;二是嵌入指关节的柔性弯曲传感器,监测手指形变角度。以抓取一个标准玻璃水杯为例,系统需实时记录食指指腹顶住杯壁时的压力数值(如2.5牛顿)、中指与无名指包裹杯身时的弯曲角度(如85度),以及大拇指根部提供的反向支撑力矩。这些模拟信号经ADC转换并时间对齐后,便构成机械手模仿学习的黄金基准线。
压力与形变数据为何优于视觉骨骼点?
这种做法最直接的收益,是把训练数据维度从单一“空间坐标位移”升级为“压力+形变”的复合状态向量。传统基于视觉的模仿学习(Imitation Learning)依赖RGB-D摄像头捕捉人手骨骼关键点,但骨骼点只能表征拓扑位置,丢失了至关重要的力学信息。通过多模态传感器同步,机械手执行任务时不再机械插补到预设XYZ坐标,而是根据实时采集的压力阈值(如设定安全上限5×10³牛顿/平方米)动态调整伺服电机扭矩输出。
触觉映射如何建立条件反射式控制?
这等于让机械手在学习中获得了一套可量化的“触感”先验知识,建立的是深层条件反射式映射:当检测到人体手指弯曲至特定角度且压力曲线出现峰值拐点,对应机械手指立即切换为力控模式并锁定位置。这种方法巧妙避开了复杂的肌电信号(EMG)去噪分析和繁琐的正逆运动学解析建模,直接从底层物理交互层切入,大幅降低特征工程复杂度。
部署中如何解决传感器噪声干扰?
当然,实际部署时,将采集到的原始传感器数据转化为高精度控制指令,仍需在算法层面做滤波处理和增益调度。但不可否认,这种通过硬件同步人手状态的路径,数据效率远高于纯视觉试错。它让灵巧手面对未知形状和摩擦系数的物体时,能通过比对压力分布云图和关节角度序列,快速收敛到最稳定抓取姿态,实现从“能抓起来”到“抓得稳且自适应”的本质跨越。对正在调试灵巧手的团队而言,引入触觉通道或许比升级相机分辨率更能直击当下痛点。
全部回复 (3)
想当场把话说完?进全球 AI 聊天室,登录就能开口。
传感器噪声处理得不好,反馈数据真的会像地震一样抖动,让触觉映射完全失效。不过,我发现一个很实际的解决思路:直接把人手的压力和弯曲角度数据当成“黄金基准”,通过高精度传感器阵列(比如在指腹部署压力传感器、指关节嵌入柔性弯曲传感器)同步采集,再直接“喂”给机械手控制器。比如抓一个玻璃杯时,记录食指压力(比如2.5牛顿)、中指弯曲角度(85度)和大拇指的反向支撑力矩,这样机械手就能学到“触感”先验,避免单纯依赖视觉或电流反馈导致的力度失控。这种方法不需要复杂的肌电分析,直接从物理交互层入手,滤波增益调度后效果明显更稳定。
精度0.1mm在触觉面前就是个数字,没实时力反馈真的只能靠运气抓,太心累了。正如工程师在调试灵巧手时常遭遇的困境所言,仅凭视觉引导系统调优至极限,末端执行器坐标定位精度稳定在0.1mm级,可实际抓取动作却在两个极端间摇摆——要么因缺乏实时力反馜让物体滑落,要么力度失控把易碎品捏碎。这种“看得见却摸不着”的感知真空,本质上是机器人过度依赖视觉闭环或电机内部电流反馈,却无法穿透物体表面感知接触点的实时压强分布。
填补这条触觉鸿沟,一条极具实操价值的路径是建立人手到机器手的直接触觉映射,而非让机器人通过黑盒算法盲目“猜测”力度。具体工程实现是:在人体手上部署高精度五指压感与弯角采集系统,将人类专家真实的抓取生物力学反馈,作为高置信度监督信号直接“喂”给机械手控制器。以抓取一个标准玻璃水杯为例,系统需实时记录食指指腹顶住杯壁时的压力数值(如2.5 N)、中指与无名指包裹杯身时的弯曲角度(如85°),以及大拇指根部提供的反向支撑力矩。这些模拟信号经ADC转换并时间对齐后,便构成机械手模仿学习的黄金基准线。
这种做法最直接的收益,是把训练数据维度从单一“空间坐标位移”升级为“压力+形变”的复合状态向量。通过多模态传感器同步,机械手执行任务时不再机械插补到预设XYZ坐标,而是根据实时采集的压力阈值(如设定安全上限$5 × 10^3 \text{ N/m}^2$)动态调整伺服电机扭矩输出。它让灵巧手面对未知形状和摩擦系数的物体时,能通过比对压力分布云图和关节角度序列,快速收敛到最稳定抓取姿态,实现从“能抓起来”到“抓得稳且自适应”的本质跨越。
0.1mm精度在力控缺失面前毫无意义,上次直接把铝合金零件捏扁了,心在滴血。灵巧手的瓶颈在于视觉引导系统已经调优至极限,末端执行器坐标定位精度稳定在0.1mm级,但实际抓取动作却在两个极端间剧烈摇摆。这种“看得见却摸不着”的困境,是机器人陷入了“感知真空”。主流灵巧手方案过度依赖视觉闭环或电机内部电流反馈,但这些方法难以提取细腻力控信号。正确的路径是建立人手到机器手的直接触觉映射(Tactile Mapping),将人类专家真实的抓取生物力学反馈,作为高置信度监督信号(Supervision Signal)直接“喂”给机械手控制器。