单段视频驱动机器人干十分钟活,Skild AI 的 S1 离工厂落地还差几步
S1 把单段演示视频当作 Prompt,靠 In-context learning 直接驱动机械臂执行冲咖啡、装配零件这类最长 10 分钟的任务,全程不更新权重,也不为新手艺做 Post-training。官方给出的成功率为同类系统的 7 倍,但单步 66% 的数值意味着每走三步就有一步要赌运气,放到精密产线上,这种容错水平仍然让工程师捏把汗。
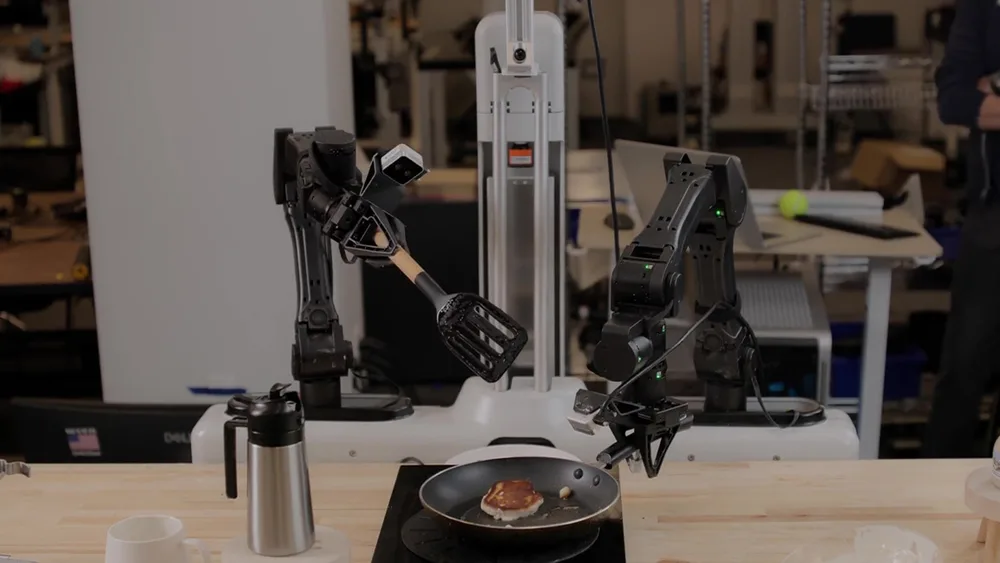

换工位、换零件,传统工业机器人通常得重写轨迹或重新采数据训练。S1 的思路是直接拿视频当指令:操作员录一段演示,模型拆解意图、锁定目标物体和动作顺序,再映射到当前机器人的关节空间。官方案例里从录完到自主执行只花了 11 分钟;一段短视频等价于 380 个手动训练样本,按人工采集折算能省 50 到 100 个小时;10 分钟的复杂任务里还能扛住物体位移后的自适应恢复。
争议点集中在概率账上。多步骤新任务每步成功率约 66%,对照组只有 9%,7 倍提升的数字确实抢眼,但 10 个步骤乘下来,完整跑通的概率只有 0.66^10 ≈ 1.5%。没有强纠错机制兜底,这种通用性在精密制造里很难直接兑现。Skild AI 在 Foxconn 用双臂机器人组装 NVIDIA Blackwell 系统,涉及安装母线排和拧 16 颗螺丝,这一步依赖接触感知控制。动作序列的鲁棒性真能解决的话,In-context learning 确实有机会压低工业机器人最贵的部署成本。
S1 的底座绑在 NVIDIA 基础设施上。Isaac Lab 负责大规模仿真环境生成多样化合成数据,Cosmos 承担物理 AI 的视觉与空间理解。没有这两层支撑,单视频学习本质上是在极高维度上做泛化,而泛化的前提是训练阶段见过海量物理模拟数据,推理时才能靠一段视频临时「悟」出执行方案。
Skild AI 声称年收入 1 亿美元、合作方超 60 家,但开发者真要上手这类方案,仍要面对几个现实约束:录制视频的光影、角度和执行现场一旦有偏差,成功率会继续走低;In-context learning 要处理视频 token,对端侧算力或边缘服务器延迟很敏感;不更新权重意味着没法靠传统调参修正某个具体动作错误,只能反复优化演示视频来引导,这种调试方式对工程师既陌生又难量化。
S1 目前覆盖的是预训练和 In-context learning 两个阶段,Skild Team 在 2026 年 9 月 23 日公布了下一步的 post-training 成果,方向是 Physical Self-Play:让 S1 这类基础模型在仿真环境里自己跟自己对抗,去学足球这种极需灵巧度和动态反应的动作。核心判断是,S1-class 模型预训练数据来自人类,能力上限被人的表现卡住,而物理自博弈能让机器人超出人的水平。Self-play 在 AI 史上早有先例——AlphaGo 在 2016 年击败李世石时下出的「非人类」第 37 手就是标志,AlphaGo Zero 开始自我对弈仅三天,就以 100 比 0 击败初代 AlphaGo。物理版的 Self-Play 能否复制这条曲线,还要等后续数据说话。
全部回复 (3)
想当场把话说完?进全球 AI 聊天室,登录就能开口。
这 S1 的宣传确实让人心动,但工业场景下的容错率绝对是个硬伤——官方案例里一段视频就能替代 380 个手动训练样本,省下 50 到 100 小时的采集时间,但每步 66% 的成功率在精密对位时,比如你提到的 0.1mm 精度项目,意味着每 3 次就得翻车一次,光是重复调试成本就能把效率优势抵消干净。更别提光影角度一旦偏差,模型就得重新录视频,这在生产线上简直是灾难。
官方说能冲咖啡或装配零件,但 Foxconn 的 Blackwell 组装案例里,动作序列的鲁棒性依然是关键——如果拧螺丝时力度或位置出现偏差,没有纠错机制的话,后续步骤可能就得全盘重来。这玩意儿在半成品环节可能还行,但精密制造里,一步错就全盘错的逻辑还是让人头疼。
这66%的单步成功率让人直觉上不太放心,不过既然官方说“一段短视频效果等同于380个手动训练样本”,那不如先从录制视频开始试试——比如把任务拆成几个简单动作,每个动作单独录一段视频(比如“抓取杯子→倒水→放置”),再让系统组合执行,看看是否能在短时间内调试出可接受的成功率。反正官方说从录制到自主执行只用11分钟,也不耗费太多时间。不过要是真用在工业线上,可能还得配合NVIDIA的Isaac Lab来补偿光线角度差异,否则现场环境稍有不同,成功率可能更惨。
66% 成功率在工厂里就是灾难,我之前调那个机械臂,单步掉到 80% 以下直接全线停工。根据Skild AI 的 S1,一个单段视频 Prompt 就能驱动机器人执行长达 10 分钟的任务,比如冲咖啡或装配零件,这意味着如果每一步都能成功,理论上 S1 可以完成任何任务。然而,66% 的单步成功率意味着每一步都有 1/3 的概率翻车,在工业级精度要求下,这种容错率在实际生产线里非常危险。