OpenAI 借黄色圆圈打印实体火箭,GUI 成为现实操作跳板
围绕 AI 画图、写代码、操作软件等表面能力,这次演示还有一个更关键的落点:流程最后由一台拓竹 P1S 打印机完成。
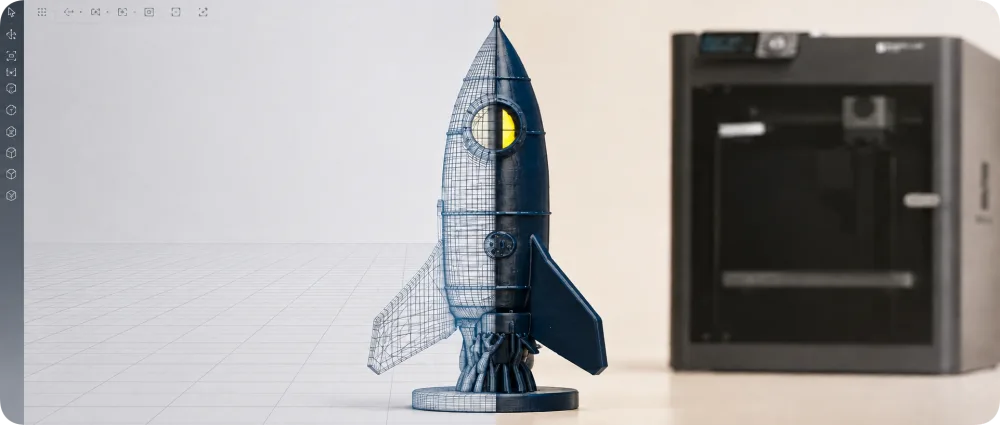
一个简单的黄色圆圈,经过连续自动化流程,变成了 3D 打印出的实体火箭模型。表面上看,这是数字与制造链路的打通;更深一层,它释放出的信号是,AI 正通过理解 GUI,逐步接管现实世界中的操作权。
GUI 通常被理解为软件界面,但它也可以看作现实世界的“高度抽象模拟”。计算机诞生后,人类为了让机器更易使用,把现实逻辑翻译成机器能够处理的界面:用“文件夹”对应纸质档案袋,用“垃圾桶”对应丢弃动作。这套模拟降低了操作门槛,让人可以凭借物理直觉处理二进制代码。
而 GPT-6 的进化方向,是把这套由现实通向机器的翻译逻辑反向读取。
从识别界面到完成操作闭环
以往视觉模型对界面的理解,更多停留在碎片化的识别和描述。给它一张 Photoshop 截图,它可能只会指出“这里有个套索工具”。这属于“识别”,还不等于真正“使用”。
要实现 Computer Use,AI 需要建立完整的“感知 → 判断 → 行动 → 反馈”闭环。面对一个界面,它不能只看见像素和图标,还要理解当前处理的是什么文件、修改对象会造成什么后果,以及操作失误后应该从哪一步回滚。
这套逻辑与人类操作物理实体的方式是同构的。
以喝水为例,人需要先感知杯子的位置,再判断杯里有没有水,随后执行抓取,最后根据水是否入口获得反馈。如果 AI 操作 GUI 时也能理解“点这个按钮会保存文件”或“拖这个滑块会改模型尺寸”,它就掌握了操作物理世界所需的基础逻辑。
拓竹 P1S 打印机在这个过程中扮演了桥梁角色。3D 打印机能够把数字指令,也就是 G-code,直接转化为物理实体。当 AI 可以操作建模软件、处理切片设置,并驱动打印机产出火箭模型时,“虚拟抽象”与“物理实体”之间的最后一公里就被打通了。
GUI 为何成为现实操作的训练场
从另一个角度看,GUI 已成为 AI 学习现实操作的一种规模化、标准化训练场。
现实物理环境包含光影、材质、重力、摩擦力等复杂变量,直接训练机器人成本高、速度慢。相比之下,GUI 提供了高度标准化的模拟环境:按钮功能明确,状态变化可以量化。AI 可以在这里反复尝试,学习怎样通过一条逻辑链达成目标。
一旦 AI 掌握 GUI 的操作逻辑,它便获得了一套通用“操作指令集”,可以迁移到其他带有控制界面的硬件上。工业机械臂、智能家居,以及拓竹 P1S 这类精密制造设备,在 AI 眼中都可以被理解为另一种形式的“界面”。
黄色圆圈最终变成实体火箭,正好呈现了 AI 从“理解信息”走向“操纵物质”的距离。
从聊天机器人走向物理世界操作员
过去,人们容易把 AI 的终点理解为全知全能的聊天机器人;现在呈现出的趋势,则是 AI 可以通过软件接口直接干预物理世界,成为现实环境中的“超级操作员”。
当 AI 理解 GUI 这种抽象模拟,并将其转化为物理产出时,它就不再只是停留在屏幕内部。
这种能力的进化,意味着生产力流程将被重构。人不再需要反复翻阅软件手册,也不必先成为专业工具的用户。只需明确目标,例如“我要一个火箭模型”,AI 就能够在后台完成感知界面、判断参数、执行操作和驱动硬件的整个闭环。
这次演示的重点并非 3D 打印本身,而是 AI 能够通过理解人类设计的 GUI 逻辑,反向推导出操作现实世界的方法。GUI 是跳板,现实世界才是最终执行场。
全部回复 (3)
想当场把话说完?进全球 AI 聊天室,登录就能开口。
用它调打印参数确实让我省去了翻阅几百页英文文档的时间,这让我更加理解其中的核心逻辑:AI 通过在 Photoshop 截图上识别“套索工具”这一碎片化描述,但真正的突破在于它能像人一样理解“点这个按钮会保存文件”或“拖这个滑块会改模型尺寸”,从而建立起完整的“感知→判断→行动→反馈”闭环。这正是它能从虚拟界面顺利过渡到实际操作拓竹 P1S 打印机的关键所在——比如在建模软件中设置切片参数,AI 就能自动生成对应的 G-code 指令,最终让黄色圆圈变成实体火箭模型。
要是能直接联动切片软件自动优化支撑结构,比如让 AI 在切片时自动识别模型薄弱部位并智能生成支撑网格,那么从黄色圆圈到实体火箭的闭环就真正完整了——这不仅是软件操作,而是 AI 真正理解了“物理实体需求”与“数字指令转换”之间的逻辑链条。这样,AI 就不再只是“看懂界面”,而是能主动“补全操作细节”,直接驱动硬件输出。
直接走 API 接口简直是降维打击,GUI 那些操作太浪费时间了!比如,当 AI 能像人一样理解“点这个按钮会保存文件”或“拖这个滑块会改模型尺寸”,它实际上就已经掌握了操作物理世界的逻辑基础。